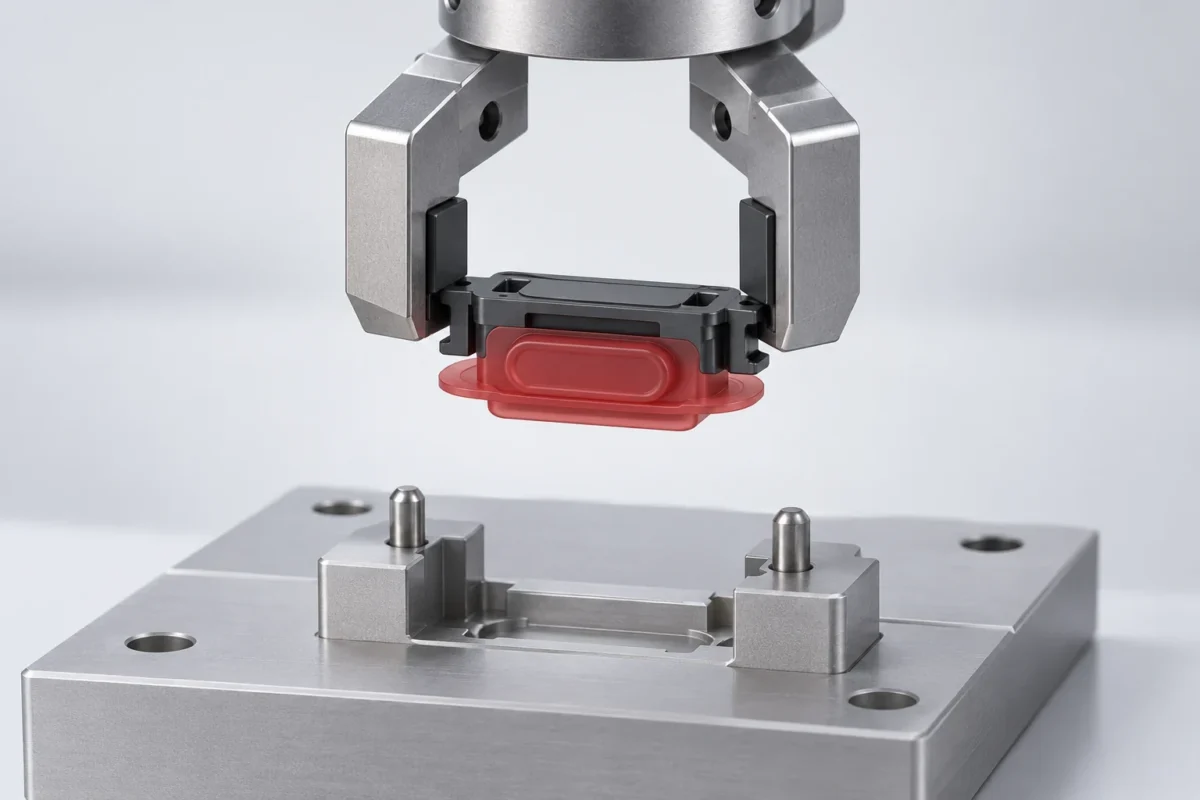
3C精密防水按键用于自动装配时,抓取区域应与活动薄膜、密封接触带分开评审。夹爪或吸附工具需要稳定搬运零件,同时不能把敏感软胶区域当作默认受力点。抓取、搬运、入位和释放四个阶段都应对应实际零件姿态。
从可承载区域选择抓取位置
若按键包含刚性键帽或支架,可先评估这些位置是否适合承载。若零件主要为软胶,应由结构和设备团队共同确认接触区域、支撑方式及释放动作。工具形式取决于项目,不能仅凭软胶材质就决定采用夹持或真空方式。
抓取定位图应明确允许接触区域和需要避让的密封边、薄膜与外观面。设备供应商获得这张图后,才能把夹爪和导向方案与部件功能对应起来。
搬运过程也会改变姿态
评审应观察零件从料盘移出、移动到装配位置、接触导向和释放后的过程。柔性边缘可能在搬运或入位时与周围结构接触,最终落位照片无法完整说明这些动作。
建议保留正常循环的视频和异常姿态图,并记录工具、速度设置及零件版本。速度等具体参数应通过设备和样件验证确定,本文不提供通用设置。
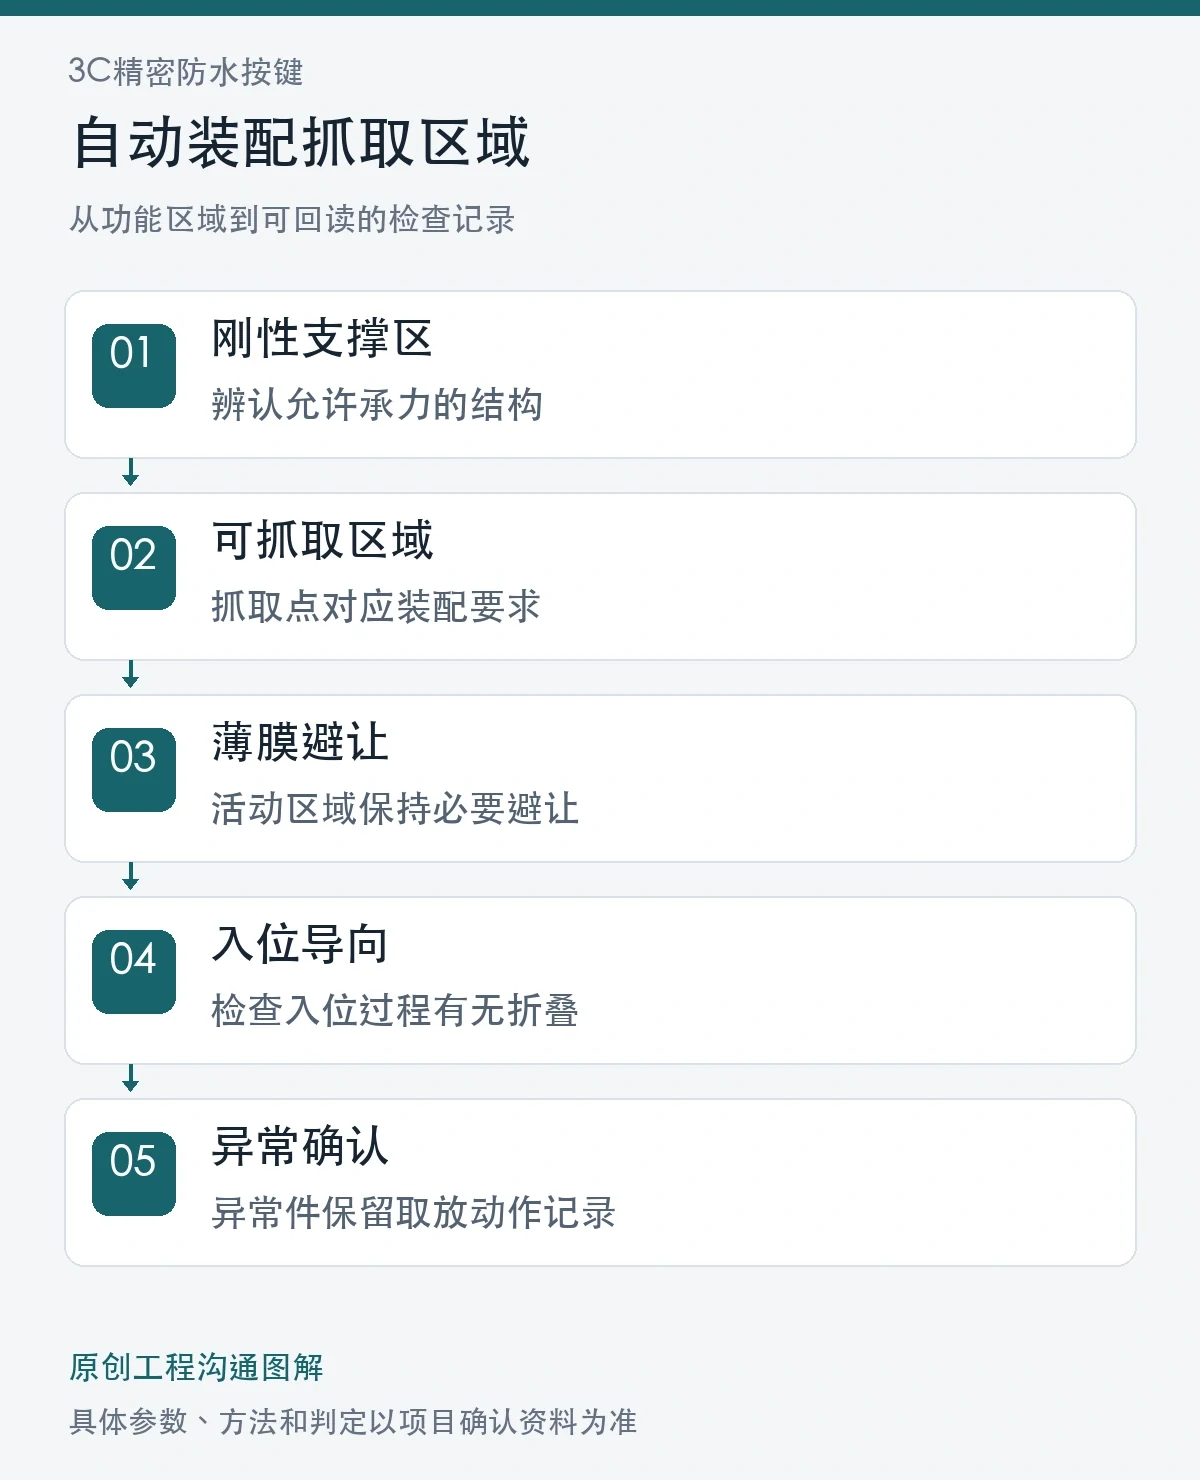
入位检查不能只看设备到达位置
设备轴到达程序坐标,并不说明软胶裙边已经展开。应为项目定义能够确认零件落位的检查:方向识别、定位特征、固定前观察,或经过验证的过程信号。异常检测方法的有效性需要用相应异常样件核对。
发现夹持痕、薄膜折叠或吸附变形时,保留抓取前后样件与设备动作记录,再调整接触位置、支撑或释放方式。避免在没有定位原因时同时修改多个动作,导致无法判断哪一项改变产生效果。
开发移交要保存工具版本
量产资料可包括抓取定位图、工具版本、料盘方向、检查点及异常处理方式。更换夹爪、料盘或按键结构后,应评估原装配方法是否仍适用。零件图纸不变,不代表整个抓取过程保持不变。
自动装配能力的确认应覆盖零件状态和后续功能。不能仅凭设备连续运行,就宣称按键密封或手感符合要求。
常见问题
抓取后看不到损伤,就可以确认工具合适吗?
还应检查姿态、敏感区域和装配后的功能。工具接触可能带来暂时变形,观察时刻需要记录。
真空吸附是否一定比夹爪更安全?
两者都有适用条件。应结合零件承载区域、表面、形状和释放过程验证,不用工具名称替代评估。
设备调试时最有用的部件资料是什么?
带功能区域标识的零件和装配图、允许接触位置、料盘摆放方式及可接受姿态,便于设备团队据此设计动作。
系列阅读:3C精密防水按键专题。可结合下方相关技术文章与产品目录,整理项目资料后进行结构沟通。